

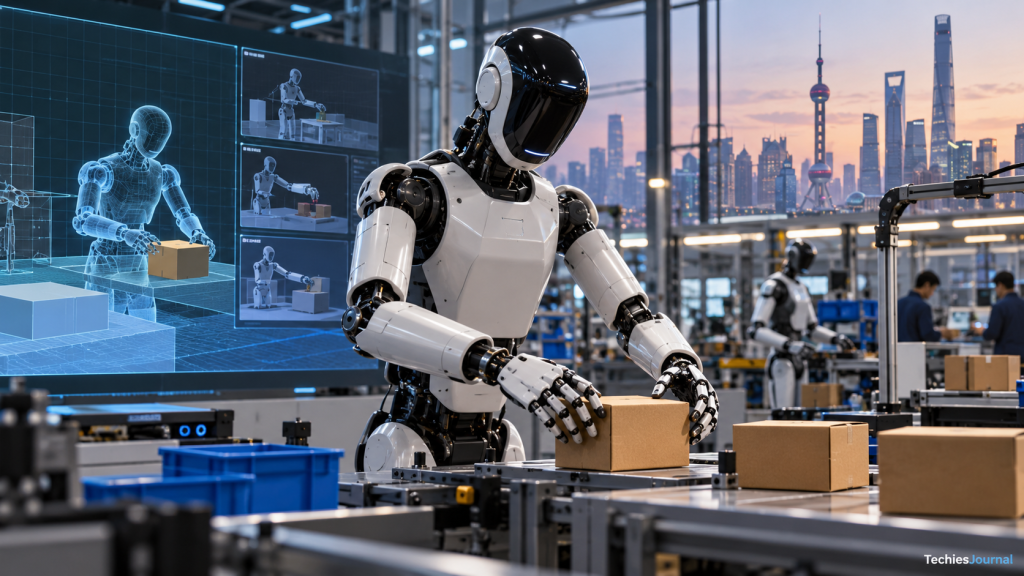
Au-delà des démonstrations de robots humanoïdes
Les robots humanoïdes chinois attirent l’attention dans les salons technologiques, où ils pratiquent les arts martiaux, dansent et exécutent des mouvements de plus en plus sophistiqués.
Derrière ces prestations, les chercheurs chinois s’attaquent à un défi moins visible : apprendre aux robots à accomplir un travail utile.
Prenons un robot qui emballe des produits dans une usine. Les objets peuvent arriver dans des positions différentes. Certains peuvent être plus lourds que d’autres. De temps en temps, un article peut glisser ou un carton peut être mal placé.
Un opérateur humain s’adapte généralement sans même y penser. Un robot, lui, doit reconnaître le changement et déterminer comment réagir.
Les robots industriels traditionnels accomplissent déjà avec succès de nombreuses tâches répétitives, mais ils fonctionnent généralement au sein de processus soigneusement conçus. Rendre les robots assez adaptables pour faire face à des conditions changeantes exige une autre combinaison d’entraînement, de logiciel et de matériel.
Des chercheurs et des entreprises chinois développent plusieurs briques de cette technologie.
Trois avancées permettent de comprendre où se situent les progrès.
AgiBot : donner de l’expérience aux robots
En 2025, l’entreprise chinoise de robotique AgiBot et ses partenaires de recherche ont présenté AgiBot World, un ensemble de plus d’un million de mouvements de robots enregistrés, répartis sur 217 tâches.
Le projet couvre cinq scénarios de déploiement.
Ces enregistrements fournissent aux modèles d’IA des exemples de la façon dont les robots interagissent avec les objets.
Un robot qui apprend à verser de l’eau, par exemple, a besoin de plus qu’une instruction lui indiquant quoi faire. Il doit apprendre à positionner son bras, à tenir le récipient et à contrôler le mouvement.
Les démonstrations enregistrées peuvent aider les modèles à apprendre ces relations.
Les chercheurs d’AgiBot ont également développé Genie Operator-1 (GO-1), un modèle d’IA entraîné à exécuter des tâches physiques.
L’article de recherche fait état de tests en conditions réelles sur des tâches exigeant de la dextérité et sur des tâches à long horizon.
Selon les chercheurs, GO-1 a surpassé de 32 % l’approche RDT antérieure sur les tâches qu’ils ont testées.
Ces chiffres de performance proviennent de l’équipe qui a développé le modèle, et aucune reproduction indépendante des résultats n’a été établie dans les éléments examinés.
Le projet apporte néanmoins une contribution importante à la recherche chinoise en robotique.
AgiBot ne développe pas seulement des robots physiques, mais aussi les ressources d’entraînement et les modèles d’IA destinés à aider ces machines à apprendre différentes tâches.
Source : AgiBot World Colosseo, 2025
RoboTwin : apprendre dans un environnement virtuel
Une autre collaboration de recherche chinoise étudie comment les robots peuvent apprendre sans que chaque essai d’entraînement doive se dérouler sur du matériel physique.
Des chercheurs de l’université Jiao Tong de Shanghai, de l’université de Hong Kong, du Shanghai AI Laboratory et d’institutions partenaires ont développé RoboTwin 2.0, publié à ICML 2026.
Le projet crée des environnements virtuels dans lesquels les robots peuvent s’exercer à manipuler des objets.
Imaginez que vous appreniez à un robot à saisir un colis.
Dans un environnement virtuel, les chercheurs peuvent modifier la position et la taille du colis, ainsi que les objets qui l’entourent. Le robot peut s’exercer dans de nombreuses configurations différentes sans qu’il faille déplacer sans cesse du matériel physique.
RoboTwin 2.0 prend en charge 50 tâches mettant en jeu des robots à deux bras, sur cinq configurations de robot.
Selon les chercheurs, les modèles entraînés à partir d’expériences simulées ont obtenu de meilleurs résultats dans une sélection de tests sur robots physiques.
Un audit indépendant des benchmarks de robotique a constaté que RoboTwin 2.0 échoue à moins de tests de diagnostic que LIBERO et CALVIN.
Ces résultats ne signifient pas que l’entraînement virtuel reproduit parfaitement les conditions réelles. Ils montrent que des simulations soigneusement conçues peuvent fournir des expériences d’entraînement utiles et aider les chercheurs à évaluer les méthodes d’apprentissage robotique.
Pour la communauté chinoise de recherche en robotique, RoboTwin offre une approche complémentaire à celle d’AgiBot World.
AgiBot recueille des exemples d’activités physiques. RoboTwin fournit des environnements dans lesquels les robots peuvent s’exercer virtuellement à des variantes de ces activités.
Sources : RoboTwin 2.0, ICML 2026 | Audit indépendant des benchmarks, 2026
Des systèmes de recherche à l’industrie robotique chinoise
Entraîner des modèles ne constitue qu’une partie du défi. Les robots ont aussi besoin d’un matériel physique capable d’exécuter les mouvements qu’ils apprennent.
Le fabricant chinois Unitree a développé des plateformes humanoïdes comme le G1, que les chercheurs peuvent utiliser pour tester la marche, l’équilibre et la manipulation physique.
L’entreprise illustre la capacité croissante de la Chine à produire du matériel robotique, tandis que des modèles d’IA développés par d’autres équipes peuvent fournir une partie des capacités démontrées sur ces machines.
Une autre entreprise, DexForce, installée à Shenzhen, suit une approche commerciale fondée sur l’entraînement de robots en simulation.
Ces évolutions montrent que la recherche chinoise sur l’apprentissage des robots suscite un intérêt commercial.
Mais un partenariat industriel ne suffit pas, à lui seul, à établir qu’un robot peut accomplir une tâche de production complète de manière autonome ou rentable.
Cette question s’éclaire lorsqu’on examine ce qui se passe à l’intérieur des centres d’entraînement de robots.
Le défi de l’usine
En août 2026, Reuters a enquêté sur l’industrie chinoise des robots humanoïdes, notamment sur un centre d’entraînement situé à Liuzhou.
Dans ce centre, des opérateurs humains guidaient des robots dans des activités telles que le tri de caisses, l’emballage de nouilles ou la préparation de boissons.
Les opérateurs utilisaient des commandes spécialisées pour démontrer les mouvements, créant ainsi des exemples susceptibles de servir ensuite à entraîner des modèles d’IA.
Cela apporte un éclairage important sur les progrès du secteur.
Certaines des capacités visibles lors des démonstrations robotiques nécessitent encore une forte intervention humaine pendant leur développement.
L’enquête a également relevé des difficultés liées aux capacités de manipulation, à la vitesse d’exécution et au coût du déploiement de robots humanoïdes pour des travaux de production.
Pour une usine, réussir une tâche une fois ne suffit pas.
Un robot doit répéter le travail de manière fiable tout au long de l’exploitation normale, gérer les situations imprévues et justifier son coût par rapport à l’automatisation existante.
Des entreprises chinoises expérimentent ces applications, mais les éléments indépendants disponibles n’établissent pas encore une autonomie généralisée et fiable des robots humanoïdes dans l’industrie manufacturière.
Les progrès de la Chine au-delà du robot lui-même
L’avancée la plus intéressante de la recherche chinoise sur l’IA incarnée n’est pas une machine humanoïde en particulier.
C’est le travail qui se fait autour de la machine.
AgiBot constitue de vastes collections d’expériences d’entraînement physiques. Les chercheurs de RoboTwin créent des environnements simulés pour s’exercer à de nouvelles tâches. Des entreprises comme Unitree construisent le matériel, tandis que DexForce explore la manière dont ces méthodes d’entraînement pourraient servir des applications commerciales.
Ces efforts s’attaquent à différentes parties d’un même problème.
La recherche a produit des jeux de données conséquents, des modèles d’IA fonctionnels et des démonstrations physiques. L’étape la plus difficile consiste à transformer ces capacités en robots capables d’accomplir un travail utile de manière constante, en dehors d’environnements contrôlés.
La Chine progresse non seulement dans la construction de robots qui bougent, mais aussi dans le développement de la technologie qui pourrait les aider à apprendre quoi faire.
Que ces capacités deviennent des travailleurs fiables et économiquement utiles dépendra de ce que les robots sauront démontrer dans des conditions d’exploitation ordinaires, et non de l’impression qu’ils font sur scène.
Explorer la recherche et le code
Les projets ci-dessous publient des ressources techniques pour les lecteurs qui souhaitent approfondir. Le code, les modèles, les jeux de données et les images accessibles publiquement peuvent relever de licences de réutilisation différentes.
- AgiBot World sur GitHub : explorez les ressources de recherche permettant d’apprendre aux robots à partir de tâches physiques enregistrées.
- RoboTwin sur GitHub : explorez les tâches de manipulation simulées et les outils de recherche sur lesquels repose RoboTwin 2.0.
Sources et lectures complémentaires
- AgiBot World Colosseo: A Large-scale Manipulation Platform for Scalable and Intelligent Embodied Systems, 2025. Recherche originale sur le jeu de données d’AgiBot et ses évaluations physiques.
- RoboTwin 2.0: A Scalable Data Generator and Benchmark with Strong Domain Randomization for Robotic Manipulation, ICML 2026. Recherche sur l’entraînement en simulation de robots à deux bras.
- What Are We Actually Benchmarking in Robot Manipulation?, 2026. Évaluation externe des benchmarks.
- Reuters, China’s humanoid robots aren’t smart enough to take your job yet, août 2026. Reportage sur les difficultés d’entraînement et de déploiement industriel.