

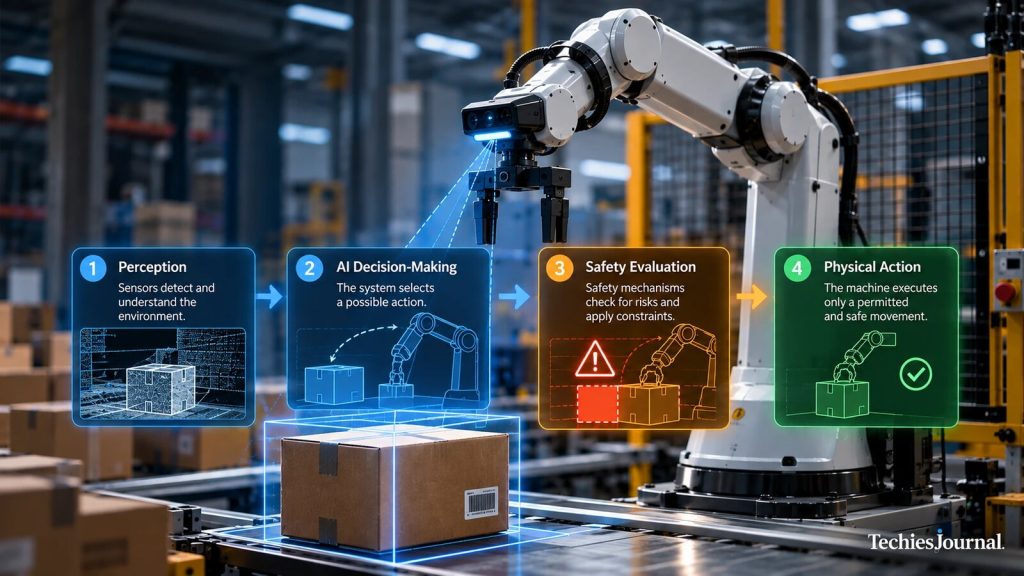
AI ఇప్పుడు సమాధానాలు ఇవ్వడం దాటి, భౌతిక యంత్రాలను నియంత్రించే దశకు చేరుతోంది. అవకాశం పెద్దదే. కానీ ఒక తెలిసిన ఇంజినీరింగ్ తేడా ఇక్కడ కీలకమవుతుంది: ఒక పనిని చేయగల వ్యవస్థ, ఆ పనిని వాస్తవ ప్రపంచంలో సురక్షితంగా చేయడానికి సిద్ధంగా ఉందని అర్థం కాదు.
ఈ వ్యాసం కోసం TechiesJournal సంపాదకులు అందించిన కవర్ చిత్రం (AI సృష్టి). గ్రహణం నుంచి భౌతిక చర్య వరకు నాలుగు దశల భావన చిత్రణ ఇది. ఇది ఫోటో కాదు, నిజమైన ఏ వ్యవస్థ చిత్రణ కూడా కాదు. చిత్రంలోని దశల పేర్లు ఈ చిత్రణలో భాగం.
టెక్నాలజీలో మనం తరచుగా ఒక వ్యవస్థ పనిచేయడానికి, అది ప్రొడక్షన్కు సిద్ధంగా ఉండటానికి మధ్య తేడా చూస్తాం.
ఒక అప్లికేషన్ ఫంక్షనల్ టెస్టులు పాస్ కావచ్చు. కానీ అసంపూర్ణ సమాచారం, ఊహించని డిమాండ్ లేదా విఫలమైన డిపెండెన్సీ ఎదురైనప్పుడు వేరేలా ప్రవర్తించవచ్చు. పరిస్థితులు ఆదర్శంగా లేనప్పుడు ఏమవుతుంది అనే కఠినమైన ప్రశ్నను ప్రొడక్షన్ సంసిద్ధత అడుగుతుంది.
ఫిజికల్ AI ఆ ప్రశ్నను కదలికల ప్రపంచంలోకి తీసుకువస్తుంది. తెలివైన యంత్రం ఒక వస్తువును గుర్తించవచ్చు, మార్గాన్ని ప్లాన్ చేయవచ్చు, రోబోటిక్ చేతిని సర్దుబాటు చేయవచ్చు. కానీ ఆ నిర్ణయం తప్పయితే, లేదా సరైనదైనా సురక్షితంగా అమలు చేయడం సాధ్యం కాకపోతే, ఫలితం తక్షణమే వస్తుంది, వెనక్కి తీసుకోలేనిదిగా ఉండవచ్చు.
ఫిజికల్ AIలో జరుగుతున్న పురోగతి నాకు ఆకర్షణీయంగా అనిపిస్తుంది. మరింత సరళంగా పనిచేసే యంత్రాలు కష్టమైన పారిశ్రామిక పనులు చేపట్టగలవు, ముందుగా ప్రోగ్రామ్ చేయలేని పరిస్థితులు ఉన్న చోట్ల పనిచేయగలవు. అయితే అంతే ఆసక్తిగా నేను చూసేది, ఆ తెలివిని చుట్టి ఉన్న ఇంజినీరింగ్ను.
ఒక రోబోట్ ఏదైనా చేయగలదని చూపడం, దాని ఉద్దేశిత పరిసరాల్లో దానిని సురక్షితంగా చేయగలదని చూపడం కంటే భిన్నమైనది.
ఆటోమేషన్కు ఊహించని పరిస్థితి ఎదురైనప్పుడు
2018 మార్చిలో, Uber నడిపిన ఒక ప్రయోగాత్మక సెల్ఫ్-డ్రైవింగ్ వాహనం అమెరికాలోని అరిజోనా రాష్ట్రం Tempeలో ఒక పాదచారిని ఢీకొని ఆమె మరణానికి కారణమైంది.
అమెరికా జాతీయ రవాణా భద్రతా బోర్డు (NTSB) దర్యాప్తు ప్రకారం, ఆటోమేటెడ్ డ్రైవింగ్ వ్యవస్థ ఢీకొనడానికి సుమారు 5.6 సెకన్ల ముందే ఆ పాదచారిని గుర్తించింది. ఆమెను ట్రాక్ చేస్తూనే ఉంది, కానీ ఆమెను పాదచారిగా కచ్చితంగా వర్గీకరించలేదు, ఆమె మార్గాన్ని అంచనా వేయలేదు. ఢీకొనడం తప్పదని వ్యవస్థ నిర్ధారించే సమయానికి, పరిస్థితి దాని బ్రేకింగ్ వ్యవస్థ స్పందన స్పెసిఫికేషన్లను మించిపోయింది.
అభివృద్ధి దశలోని వ్యవస్థ నియంత్రణలో ఉన్నప్పుడు, ఢీకొనడం తీవ్రతను తగ్గించడానికి ఆటోమేటిక్ ఎమర్జెన్సీ బ్రేకింగ్ను వాహన రూపకల్పనే అనుమతించలేదు. అది మానవ సేఫ్టీ ఆపరేటర్పై ఆధారపడింది. ఆ ఆపరేటర్ రోడ్డు వైపు చూడకుండా ఉండి, చాలా ఆలస్యంగా జోక్యం చేసుకున్నారు.
డ్రైవింగ్ పరిసరాలను పర్యవేక్షించడంలో పరధ్యానంలో ఉన్న ఆపరేటర్ విఫలమవడమే సంభావ్య కారణమని NTSB గుర్తించింది. Uber చేసిన తగినంత లేని రిస్క్ అంచనా, ప్రభావవంతం కాని ఆపరేటర్ పర్యవేక్షణ, అతివిశ్వాసాన్ని (complacency) పరిష్కరించడానికి సరిపడని చర్యలను కూడా దోహదం చేసిన అంశాలుగా పేర్కొంది. NTSB దర్యాప్తు.
ఇలాంటి ఘటనను ఒకే వైఫల్యానికి కుదించడం సులభం: AI తాను చూసినదాన్ని అర్థం చేసుకోలేదు. కానీ అది మరింత ఉపయోగకరమైన ఇంజినీరింగ్ పాఠాన్ని విస్మరిస్తుంది.
గుర్తింపు, అంచనా, బ్రేకింగ్ డిజైన్, పర్యవేక్షణ, సంస్థాగత రిస్క్ నిర్వహణ, ఇవన్నీ ముఖ్యమైనవే. ఈ బాధ్యతలు కలిసి ఎంత బాగా పనిచేస్తాయో, భద్రతా వ్యవస్థ అంత ప్రభావవంతంగా ఉంటుంది.
ఈ కేసు ప్రతి ఆధునిక స్వయంప్రతిపత్త యంత్రాన్నీ వివరించదు. కానీ భద్రతా అంచనాలో AI మోడల్ మాత్రమే కాదు, మొత్తం ఆపరేటింగ్ వ్యవస్థ భాగం కావాలని ఇది చూపిస్తుంది.
సాక్ష్యాన్ని అన్వేషించండి: తోడుగా ఉన్న ఘటన కాలక్రమం NTSB నమోదు చేసిన క్రమాన్ని, నిర్ధారణలను చూపిస్తుంది. ఇది ఢీకొనడం యొక్క అనుకరణ పునర్నిర్మాణం కాదు.
ఆధారాల కాలక్రమం
Tempe దర్యాప్తులో ఐదు అంశాలు
NTSB దర్యాప్తులో నమోదైన నిర్ధారణలు ఇవి. ప్రమాదం యొక్క పునఃసృష్టి కాదు.
ఈ దశలు NTSB నిర్ధారణల క్రమాన్ని అనుసరిస్తాయి. అవి కాల ప్రమాణానికి అనుగుణంగా గీసినవి కావు.
అభివృద్ధి దశలోని డ్రైవింగ్ వ్యవస్థ, ఒక భద్రతా ఆపరేటర్
వ్యవస్థలో ఈ దశ ఎక్కడ ఉంది
18 March 2018 న Uber నిర్వహిస్తున్న, అభివృద్ధి దశలోని ఆటోమేటెడ్ డ్రైవింగ్ వ్యవస్థ నియంత్రణలో ఉన్న ఒక వాహనం Arizona లోని Tempe లో ఒక పాదచారిని ఢీకొట్టి ఆమె మరణానికి కారణమైంది. వాహనంలో ఒక మానవ భద్రతా ఆపరేటర్ ఉన్నారు.
ఢీకొనడానికి సుమారు 5.6 seconds ముందే పాదచారి గుర్తించబడింది
5.6 సెకన్లుఢీకొనడానికి ముందు
వ్యవస్థలో ఈ దశ ఎక్కడ ఉంది
ఆటోమేటెడ్ డ్రైవింగ్ వ్యవస్థ ఢీకొనడానికి సుమారు 5.6 seconds ముందే పాదచారిని గుర్తించింది. ఈ ఎక్స్ప్లోరర్లోని దర్యాప్తు చిత్రం పేర్కొనే ఏకైక సమయ వివరం ఇదే.
ట్రాక్ చేయడం అంటే అర్థం చేసుకోవడం కాదు
వ్యవస్థలో ఈ దశ ఎక్కడ ఉంది
వ్యవస్థ ఆమెను ట్రాక్ చేస్తూనే ఉంది, కానీ ఆమెను పాదచారిగా కచ్చితంగా వర్గీకరించలేదు, ఆమె వెళ్లే మార్గాన్ని కూడా అంచనా వేయలేదు.
బ్రేకింగ్ రూపకల్పన ప్రతిస్పందనను ఆపరేటర్కే వదిలేసింది
వ్యవస్థలో ఈ దశ ఎక్కడ ఉంది
ఢీకొనడం తప్పదని వ్యవస్థ నిర్ధారించే సమయానికి, పరిస్థితి దాని బ్రేకింగ్ వ్యవస్థ ప్రతిస్పందన స్పెసిఫికేషన్లను మించిపోయింది. అభివృద్ధి దశలోని వ్యవస్థ నియంత్రణలో ఉన్నప్పుడు ఢీకొనడం ప్రభావాన్ని తగ్గించడానికి ఆటోమేటిక్ ఎమర్జెన్సీ బ్రేకింగ్ను ఈ రూపకల్పన అనుమతించలేదు, జోక్యం చేసుకోవడానికి మానవ భద్రతా ఆపరేటర్పై ఆధారపడింది.
NTSB సంభావ్య కారణాన్ని, సంస్థాగత అంశాలను పేర్కొంది
వ్యవస్థలో ఈ దశ ఎక్కడ ఉంది
ఆపరేటర్ దృష్టి మళ్లి డ్రైవింగ్ పరిసరాలను పర్యవేక్షించడంలో విఫలం కావడాన్ని NTSB సంభావ్య కారణంగా గుర్తించింది. సంస్థ యొక్క సరిపోని భద్రతా ప్రమాద అంచనా, వాహన ఆపరేటర్లపై ప్రభావవంతం కాని పర్యవేక్షణ, ఆటోమేషన్ పట్ల నిర్లక్ష్య ధోరణిని ఎదుర్కొనే తగినన్ని చర్యలు లేకపోవడాన్ని కూడా దోహదపడిన అంశాలుగా పేర్కొంది. దర్యాప్తు పేజీలో ఇక్కడ చూపని మరిన్ని దోహదపడిన అంశాలు ఉన్నాయి.
తెలివైన ప్లాన్కు సురక్షితంగా అమలయ్యే మార్గం కూడా కావాలి
దశాబ్దాలుగా పారిశ్రామిక రోబోట్లు ముందే నిర్వచించిన పనులను, తరచుగా పరిమిత వర్క్స్పేస్లలో చేస్తున్నాయి. ఫిజికల్ AI యంత్రాలు స్పందించగల పరిస్థితుల రకాలను విస్తరిస్తుంది.
వేర్వేరు స్థానాల్లో వచ్చే ప్యాకేజీలను నిర్వహించే గిడ్డంగి రోబోట్ను ఊహించండి. దాని సెన్సార్లు సమాచారం సేకరిస్తాయి. AI ఆధారిత కంట్రోలర్ ఒక వస్తువును గుర్తించి, దాన్ని ఎలా పట్టుకోవాలో లేదా కదిలించాలో సూచించవచ్చు. తర్వాత మోటార్లు, ఇతర నియంత్రణ వ్యవస్థలు ఆ ప్లాన్ను కదలికగా మారుస్తాయి.
ప్లాన్ అర్థవంతంగా ఉండవచ్చు, కానీ భౌతిక చర్య అలా ఉండకపోవచ్చు. ఒక కార్మికుడు మార్గంలోకి రావచ్చు. ఒక ప్యాకేజీ ఊహించిన దానికంటే బరువుగా ఉండవచ్చు. సరిగ్గా తప్పు సమయంలో కెమెరాకు స్పష్టమైన దృశ్యం పోవచ్చు.
అందుకే చర్యను ప్రతిపాదించడం, ఆ చర్యను యంత్రానికి చేరనివ్వడం అనే రెండింటి మధ్య తేడా ముఖ్యం.
రక్షణ కంట్రోలర్ వేగాన్ని పరిమితం చేయవచ్చు, నిషేధిత ప్రాంతంలోకి కదలికను నిరోధించవచ్చు, లేదా అవసరమైన సమాచారం లేనప్పుడు నిర్వచించిన ఫాల్బ్యాక్ను ఆదేశించవచ్చు. పారిశ్రామిక యంత్రాలు ఇప్పటికే ఇంటర్లాక్లు (interlock), రక్షణాత్మక స్టాప్లు, వేగ పరిమితులు వంటి రక్షణలను వాడుతున్నాయి. నేర్చుకునే AI మోడల్స్తో పాటు మరింత అనుకూలించే భద్రతా నియంత్రణలు ఎలా పనిచేయగలవో పరిశోధకులు ఇప్పుడు పరిశీలిస్తున్నారు.
ఉదాహరణకు, 2025లో వచ్చిన SHIELD పరిశోధన, Unitree G1 రోబోట్పై చేసిన ప్రయోగాలతో సహా, హ్యూమనాయిడ్ చలనానికి భద్రతా పరిమితులను అన్వేషించింది. 2026 పత్రం Verifiable Foundation Models for Robot Safety, సామర్థ్యం గల నేర్చుకున్న కంట్రోలర్ను మరింత పరిమితమైన, ధృవీకరించగల భద్రతా భాగం ఎలా నియంత్రించగలదో పరిశీలించింది. రెండూ ఉపయోగకరమైన పరిశోధన దిశలే. కానీ అన్ని హ్యూమనాయిడ్ రోబోట్ల అన్ని కదలికలూ సురక్షితమని ఏదీ నిరూపించదు. SHIELD · Verifiable Foundation Models for Robot Safety.
ఒక రేఖాచిత్రం అలా పేరు పెట్టినంత మాత్రాన ఒక ప్రత్యేక భాగం స్వతంత్ర రక్షణగా మారదు. ప్లానర్, భద్రతా తనిఖీ ఒకే లోపభూయిష్ట సెన్సార్పై ఆధారపడితే, రెండూ తప్పు నిర్ధారణకు రావచ్చు. రోబోట్ తగినంత వేగంగా ఆగలేకపోతే, సరైన సాఫ్ట్వేర్ హెచ్చరిక కూడా తాకిడిని నివారించలేనంత ఆలస్యంగా రావచ్చు.
ఈ ఆర్కిటెక్చర్ను చూసినప్పుడు, రక్షణ వ్యవస్థ వాస్తవంగా ఏమి అమలు చేయగలదో, ఇతర భాగాలు విఫలమైనప్పుడు అది ఎలా ప్రవర్తిస్తుందో, ఆ వాదనలను యంత్రంపైనే పరీక్షించారా లేదో తెలుసుకోవాలని నేను కోరుకుంటాను.
యంత్రాంగాన్ని అన్వేషించండి: భద్రతా నియంత్రణ అనుభవం సాధారణ కదలికను, ఊహించని అడ్డంకిని, సెన్సర్ సమాచారం కోల్పోవడాన్ని పోలుస్తుంది. ఇది భావనాత్మక బోధనా ఉదాహరణ, భౌతిక శాస్త్ర సిమ్యులేటర్ కాదు, భద్రతా ధృవీకరణ కూడా కాదు.
ఉదాహరణాత్మక అన్వేషణ
ప్రణాళిక, అనుమతి
ఇది భావనాత్మక బోధనా ఉదాహరణ మాత్రమే. ఫలితాలు వాస్తవ ప్రమాద విశ్లేషణ, వ్యవస్థ రూపకల్పన, అసలు యంత్రంపై పరీక్షలపై ఆధారపడతాయి. ఇది భౌతిక శాస్త్ర సిమ్యులేషన్ కాదు, ఏ వాస్తవ రోబోట్కైనా అంచనా కాదు, భద్రతా ధృవీకరణ కూడా కాదు.
- ప్రతిపాదిత కదలిక
- రక్షణ నిర్ణయం
- అనుమతించిన ప్రతిస్పందన
నిర్వచించిన సాధారణ పని
అనుమతించబడింది
- ప్రతిపాదిత కదలిక
- నిర్వచించిన పని ప్రాంతంలో పార్సిల్ను దాని మార్గంలో కదిలించాలని ప్లానర్ ప్రతిపాదిస్తుంది.
- రక్షణ నిర్ణయం
- రక్షణ పొర ఆ కదలికను తన పరిమితులతో పోల్చి చూసి, అవి పరిధిలోనే ఉన్నాయని గుర్తిస్తుంది.
- అనుమతించిన ప్రతిస్పందన
- ఆ కదలిక యంత్రానికి చేరడానికి అనుమతించబడుతుంది.
నియంత్రిత పని ప్రాంతంలో అడ్డంకి గుర్తించబడింది
ప్రతిపాదించినట్లు అనుమతి లేదు
- ప్రతిపాదిత కదలిక
- ప్లానర్ ఇప్పటికీ అదే మార్గాన్ని ప్రతిపాదిస్తుంది.
- రక్షణ నిర్ణయం
- ప్రతిపాదిత మార్గం ఖాళీగా ఉంచవలసిన ప్రాంతంలోకి ప్రవేశిస్తుందని రక్షణ పొర గుర్తిస్తుంది.
- అనుమతించిన ప్రతిస్పందన
- ఆ మార్గం ప్రతిపాదించినట్లుగా అనుమతించబడదు. వ్యవస్థ రూపకల్పన, దాని ప్రమాద విశ్లేషణను బట్టి వేగాన్ని పరిమితం చేయడం, ఆ ప్రాంతానికి ముందే ఆగడం లేదా స్థానాన్ని నిలిపి ఉంచడం వంటి నిర్వచించిన రక్షణ ప్రతిస్పందన వర్తిస్తుంది.
అవసరమైన సెన్సర్ సమాచారం అందుబాటులో లేదు
నిర్వచించిన ప్రత్యామ్నాయం
- ప్రతిపాదిత కదలిక
- తనకు ఉన్న చివరి సమాచారం ఆధారంగా ప్లానర్ ఒక కదలికను ప్రతిపాదిస్తుంది.
- రక్షణ నిర్ణయం
- అవసరమైన సమాచారం లేనందున ఆ కదలిక సురక్షితమని రక్షణ పొర నిర్ధారించలేదు, కాబట్టి దాన్ని సురక్షితమైనదిగా పరిగణించదు.
- అనుమతించిన ప్రతిస్పందన
- నిర్వచించిన ప్రత్యామ్నాయ చర్య ఆదేశించబడుతుంది. ఇది ఎల్లప్పుడూ వెంటనే విద్యుత్ సరఫరా నిలిపివేయడం కాదు, ఎందుకంటే వేలాడుతున్న బరువును పట్టుకున్న యంత్రానికి విద్యుత్తు తొలగిస్తే మరో ప్రమాదం ఏర్పడవచ్చు. సరైన ప్రత్యామ్నాయ చర్య ప్రమాద విశ్లేషణ నుంచి వస్తుంది.
అసలు పరీక్ష సిమ్యులేషన్ వెలుపల మొదలవుతుంది
సిమ్యులేషన్ విలువైనది, ఎందుకంటే ఎవరినీ ప్రమాదంలో పెట్టకముందే రోబోట్ కష్టమైన పరిస్థితులను వర్చువల్గా ఎదుర్కోగలదు. పరిశోధకులు వస్తువులు, అడ్డంకులు, ఆపరేటింగ్ పరిస్థితులను మార్చి ప్రయోగాలను చాలాసార్లు పునరావృతం చేయవచ్చు.
కానీ సిమ్యులేట్ చేసిన రోబోట్ నిజమైన రోబోట్లోని ప్రతి వివరాన్నీ అనుభవించదు. ఘర్షణ మారుతుంది. లోడ్లు జరుగుతాయి. సెన్సార్లలో శబ్దం పెరుగుతుంది లేదా అవి అడ్డుపడతాయి. యాంత్రిక అరుగుదల, ఆలస్యాలు యంత్రం స్పందించే తీరును ప్రభావితం చేస్తాయి.
ఒక మోడల్ వ్యక్తిని సరిగ్గా గుర్తించినా, పూర్తి రోబోట్కు సురక్షితంగా ఆగడానికి కావలసిన దూరం లేదా బ్రేకింగ్ సామర్థ్యం లేకపోవచ్చు.
ప్రయోగాత్మక పనితీరుకు, ఆచరణాత్మక వినియోగానికి మధ్య ఉన్న ఈ అంతరమే, తయారీ కోసం AI ఆధారిత రోబోటిక్స్ను కొలిచి పరీక్షించే మార్గాలను అమెరికా జాతీయ ప్రమాణాలు, సాంకేతిక సంస్థ (NIST) అభివృద్ధి చేయడానికి ఒక కారణం. ఎంబాడీడ్ AI పరిశోధనకు, తయారీదారులు, ఇంటిగ్రేటర్లు నమ్మకంతో వర్తింపజేయగలిగిన వాటికి మధ్య అంతరం ఉందని NIST స్పష్టంగా గుర్తిస్తోంది. NIST ఫిజికల్ AI ప్రాజెక్ట్.
స్థిరపడిన భద్రతా ఇంజినీరింగ్ ఇప్పటికీ ప్రాసంగికమే. ISO 10218-1:2025 పారిశ్రామిక రోబోట్ భద్రతను, ISO 10218-2:2025 పారిశ్రామిక రోబోట్ అనువర్తనాలను, సెల్స్ను వివరిస్తాయి. ఆ తేడా ఆచరణాత్మకమైనది: అంతర్నిర్మిత రక్షణలు ఉన్న రోబోట్ కూడా తగని సాధనాలు, లోడ్లు లేదా వర్క్స్పేస్ ఏర్పాట్లతో కలిపినప్పుడు ప్రమాదకరంగా మారవచ్చు. ఈ ప్రమాణాలు ప్రతి వాహనానికి, డ్రోన్కు, సర్వీస్ రోబోట్కు లేదా వైద్య పరికరానికి సార్వత్రిక ధృవీకరణ కావు. ISO పార్ట్ 1 · ISO పార్ట్ 2.
ఒక వ్యవస్థ కేవలం “సురక్షితం” అనే విస్తృత వాగ్దానం కంటే, ఈ యంత్రాన్ని ఈ పనులకు, ఈ పరిస్థితుల్లో, ఈ పరిమితులతో పరీక్షించారు అనే పరిమితమైన, నిజాయితీ గల ప్రకటననే నేను ఇష్టపడతాను.
భారతదేశంలో ఫిజికల్ AI అభివృద్ధి: ఉపయోగకరమైన దిశ, ఇంకా కావలసిన ఆధారాలు
తెలివైన చర్యను భద్రతా అమలు నుంచి వేరు చేసే విస్తృత మార్పునకు భారతదేశంలో ఇటీవలి కార్యకలాపాలు ఆసక్తికరమైన ఉదాహరణ.
2026 అక్టోబర్లో Inner Sky Labs పర్సెప్షన్, చర్య, భద్రత కోసం మోడల్స్తో కూడిన మాడ్యులర్ ప్లాట్ఫామ్ను పరిచయం చేసింది. దాని ప్రచురిత ఆర్కిటెక్చర్ దృశ్య, శ్రవణ, స్పర్శ పర్సెప్షన్ మోడల్స్ను, భౌతిక చర్యలను ప్లాన్ చేయడానికి లేదా ముందే అంచనా వేయడానికి ఉద్దేశించిన మోడల్స్ను, అమలుకు ముందే చర్యలను మూల్యాంకనం చేయగలదని కంపెనీ చెప్పే Kavach అనే భద్రతా కుటుంబాన్ని వివరిస్తుంది. Inner Sky Labs.
ఈ విభజనను పరిశీలించడం విలువైనది, ఎందుకంటే అది ఒక నిజమైన ఆర్కిటెక్చర్ ప్రశ్నను స్పృశిస్తుంది: కదలికను ఎంచుకునే వ్యవస్థే, ఆ కదలికకు అనుమతి ఉందో లేదో తీర్పు చెప్పే ఏకైక వ్యవస్థ కూడా కావాలా?
కానీ కంపెనీ వివరించేది, స్వతంత్ర పరీక్ష నిరూపించినది అనే రెండింటినీ మనం వేరు చేయాలి. Kavach v2కు 1.00 ప్రాంప్ట్-సేఫ్టీ, 0.91 రెస్పాన్స్-సేఫ్టీ స్కోర్లను Inner Sky Labs నివేదించింది. ఇవి AI సూచనలు, ప్రతిస్పందనల భద్రతపై కంపెనీ ప్రచురించిన బెంచ్మార్క్ వాదనలు. ఇవి రోబోట్ ఢీకొనకుండా తప్పించుకోవడం, ఆగడానికి పట్టే దూరం లేదా తాకిడి బలం కొలతలు కావు. v3కి విస్తృత మల్టీమోడల్ సామర్థ్యాలను, v4కి భౌతిక రూపాన్ని కంపెనీ వివరిస్తోంది. ఇక్కడ సమీక్షించిన బహిరంగ సమాచారం ఆ వాదనలకు సమగ్ర భౌతిక భద్రతా ధృవీకరణను స్వతంత్రంగా నిరూపించదు.
Accessible text alternative for this figure
బాణాలతో కలిపిన నాలుగు పేర్చిన పొరలు. గ్రహణం: దృష్టికి Drishti, శబ్దానికి Shruti, స్పర్శకు Sparsh. చర్య, ప్రపంచ నమూనా: Kriya, Karma, Prana. భద్రత: Kavach, ఇది అమలుకు ముందు చర్యలను మూల్యాంకనం చేస్తుందని సంస్థ చెబుతోంది. అడుగున రోబోట్ యాక్చుయేటర్లు.
పొరల కింద రెండు నిలువు వరుసలు. సంస్థ నివేదించినది: టెక్స్ట్ బెంచ్మార్క్ నుంచి Kavach v2 ప్రాంప్ట్, ప్రతిస్పందన భద్రతా స్కోర్లు, మూల్యాంకనదారు పేరు చెప్పలేదు. ఉదహరించిన పదార్థాల నుంచి నిర్ధారించబడనిది: రోబోట్పై భౌతిక భద్రతకు స్వతంత్ర ధృవీకరణ, ఉదాహరణకు ఢీకొనకుండా ఉండటం, ఆగడం లేదా స్పర్శ బలం.
ఈ పనిని కొట్టిపారేయడానికి ఇది కారణం కాదు. తదుపరి ప్రశ్న అడగడానికి ఇది కారణం: వర్క్స్పేస్లోకి ఒక వ్యక్తి ప్రవేశించినప్పుడు, లోడ్ మారినప్పుడు లేదా సెన్సార్ విఫలమైనప్పుడు, ప్రతిపాదిత రక్షణ నిజమైన హార్డ్వేర్పై ఎలా పనిచేస్తుంది?
భారతదేశంలో కార్యకలాపాలు ఒక్క కంపెనీకి పరిమితం కాదు. IIT Roorkee, Avathon కలిసి 2026లో పారిశ్రామిక పరిశోధనపై దృష్టి పెట్టే ఫిజికల్ AI ప్రయోగశాలకు ప్రణాళికలను ప్రకటించాయి. ఇది సామర్థ్యంలో, సహకారంలో పెట్టుబడి. అదే స్వయంగా ధృవీకరించిన, అమలులో ఉన్న వ్యవస్థకు ఆధారం కాదు. భారత ప్రభుత్వ ప్రకటన.
భారతీయ, అమెరికన్, యూరోపియన్, చైనా పరిణామాలను ఒకే ప్రమాణంతో నేను మూల్యాంకనం చేస్తాను: ప్రదర్శించిన సామర్థ్యాలు, స్పష్టమైన పరిమితులు, ఉద్దేశిత ఆపరేటింగ్ పరిసరాల నుంచి ఆధారాలు.
యంత్రాన్ని నమ్మే ముందు నేను అడిగేవి
తెలివైన యంత్రాలను అభివృద్ధి చేయాలా వద్దా అన్నది ప్రశ్న కాదు. మారే పరిస్థితులకు అనుగుణంగా మారగల, ప్రమాదకర పని చేయగల, పునరావృత శారీరక శ్రమను తగ్గించగల రోబోట్లను అనుసరించడానికి మంచి కారణాలు ఉన్నాయి.
ప్రశ్న ఏమిటంటే, వాటి వినియోగాన్ని ఏ ఆధారాలు సమర్థిస్తాయి.
కార్యాలయంలో లేదా ప్రజల మధ్య ఫిజికల్ AI వ్యవస్థను నమ్మే ముందు, మూడు విషయాలు స్పష్టంగా ఉండాలని నేను కోరుకుంటాను.
అది ఏమి చేయడానికి అనుమతి ఉంది? యంత్రానికి నిర్వచించిన ఆపరేటింగ్ పరిస్థితులు, దాని ప్రవర్తనపై అమలు చేయగల పరిమితులు ఉండాలి. ఆ పరిమితులు వర్క్స్పేస్, వేగం, బలం, అనుమతించిన పనులు లేదా మనుషులకు దగ్గరగా ఉండటం గురించి కావచ్చు.
ఏదైనా తప్పు జరిగినప్పుడు ఏమవుతుంది? సురక్షిత స్పందనను ఊహించకూడదు, పరీక్షించాలి. వెంటనే ఆగిపోవడం ఎల్లప్పుడూ సరైన స్పందన కాదు. ఉదాహరణకు, వేలాడుతున్న లోడ్ను పట్టుకున్న యంత్రానికి విద్యుత్తును ఒక్కసారిగా తొలగిస్తే మరో ప్రమాదం ఏర్పడవచ్చు.
ఆ వాదనకు ఏ ఆధారం ఉంది? నిజమైన యంత్రంపై పరీక్ష, ప్రాతినిధ్యం వహించే పనులు, కొలిచిన ఫలితాలు, చెప్పిన పరిమితులు, తగిన స్వతంత్ర అంచనా ఉండాలని నేను ఆశిస్తాను.
జవాబుదారీతనం కూడా ముఖ్యం. మోడల్ డెవలపర్, రోబోట్ తయారీదారు, సిస్టమ్ ఇంటిగ్రేటర్, ఆపరేటింగ్ సంస్థ వ్యవస్థలోని వేర్వేరు భాగాలను నియంత్రించవచ్చు. “AI” బాధ్యత వహించింది అనే అస్పష్ట వాదనలో వారి బాధ్యతలను కలిపేయలేం.
అలాగే మానవ ఆపరేటర్ను ఎల్లప్పుడూ చివరి క్షణంలో నమ్మదగిన భద్రతా యంత్రాంగంగా చూడలేం. 2026 మార్చిలో, శ్రద్ధగల డ్రైవర్ అవసరమయ్యే పాక్షిక డ్రైవింగ్-ఆటోమేషన్ వ్యవస్థ అయిన Ford BlueCruiseతో జరిగిన రెండు ప్రాణాంతక ప్రమాదాల నిర్ధారణలను NTSB నివేదించింది. ఆ దర్యాప్తులు ఇతర సమస్యలతో పాటు అతిగా ఆధారపడటాన్ని, డ్రైవర్ పర్యవేక్షణ పరిమితులను గుర్తించాయి. BlueCruise పూర్తిగా డ్రైవర్ లేని వ్యవస్థ కాదు, అయినా వాస్తవికమైన మానవ పర్యవేక్షణను రూపొందించడం ఎంత ముఖ్యమో ఆ నిర్ధారణలు బలపరుస్తాయి. NTSB BlueCruise నిర్ధారణలు.
ఫిజికల్ AI మెరుగవుతూనే ఉంటుంది. మరింత సామర్థ్యం గల మోడల్స్, మెరుగైన సెన్సార్లు, కొత్త నియంత్రణ పద్ధతులు అన్నీ దోహదం చేయగలవు. కానీ నమ్మకం ఆధారాలతో పెరగాలి, మరింత మెరుగులు దిద్దిన ప్రదర్శనలతో కాదు.
ఎంటర్ప్రైజ్ టెక్నాలజీలో, పనిచేసే సాఫ్ట్వేర్ అనేది ప్రొడక్షన్ సంసిద్ధత చర్చకు ప్రారంభం మాత్రమే. ఫిజికల్ AIలో ఆ తేడా మరింత ముఖ్యమవుతుంది, ఎందుకంటే ఎవరైనా వెనక్కి తిప్పగలిగే ముందే పొరపాటుకు పరిణామాలు ఏర్పడి ఉండవచ్చు.
తెలివి ఒక యంత్రం ఏమి ప్రయత్నించగలదో విస్తరిస్తుంది. దానిని దేనిలో నమ్మాలో ఇంజినీరింగ్, ఆధారాలు నిర్ణయిస్తాయి.
మూలాలు మరియు మరింత చదవడానికి
సంపాదకీయ మూలాల కట్ఆఫ్: 15 October 2026. ప్రతి మూలాన్ని 15 October 2026న తెరిచి తనిఖీ చేశాం. కంపెనీ వివరణలు, బెంచ్మార్క్ వాదనలను కంపెనీ ప్రచురించినట్లుగానే నివేదించాం, వాటిని స్వతంత్రంగా ధృవీకరించలేదు.
- NTSB: Uber developmental automated-driving collision investigation. 2018 మార్చిలో అరిజోనాలోని Tempeలో జరిగిన ఢీకొనడంపై దర్యాప్తు.
- NTSB: Ford BlueCruise partial-automation investigations, March 31, 2026. పాక్షిక డ్రైవింగ్-ఆటోమేషన్ వ్యవస్థతో జరిగిన రెండు ప్రాణాంతక ప్రమాదాలపై పత్రికా ప్రకటన.
- NIST: Physical AI and Data Generation for Robotics. NIST ప్రాజెక్ట్ పేజీ.
- SHIELD: Safety on Humanoids via CBFs in Expectation on Learned Dynamics. పరిశోధన పత్రం.
- Verifiable Foundation Models for Robot Safety. పరిశోధన ప్రీప్రింట్.
- ICML 2026: Position: Modular Safety Guardrails Are Necessary for Foundation-Model-Enabled Robots in the Real World. పొజిషన్ పేపర్.
- ISO 10218-1:2025. రోబోటిక్స్, భద్రతా అవసరాలు, పార్ట్ 1: పారిశ్రామిక రోబోట్లు.
- ISO 10218-2:2025. రోబోటిక్స్, భద్రతా అవసరాలు, పార్ట్ 2: పారిశ్రామిక రోబోట్ అనువర్తనాలు, రోబోట్ సెల్స్.
- Inner Sky Labs: Modular Physical AI Platform. కంపెనీ వివరణలు, బెంచ్మార్క్ వాదనలు.
- Government of India: IIT Roorkee and Avathon Physical AI Lab. ప్రయోగశాల ప్రణాళికలపై ప్రెస్ ఇన్ఫర్మేషన్ బ్యూరో ప్రకటన.